Servis robotu için bina hazırlığı: ağ, kapı ve turnike
Çok katlı bir binada servis robotunun sorunsuz çalışması için kablosuz ağın, kapıların, zeminin ve şarj noktalarının önceden hazırlanması gerekir ve bu yazıda keşiften önce nelere bakılacağını anlatıyoruz.
Kablosuz ağ kapsaması ve ölü noktalar
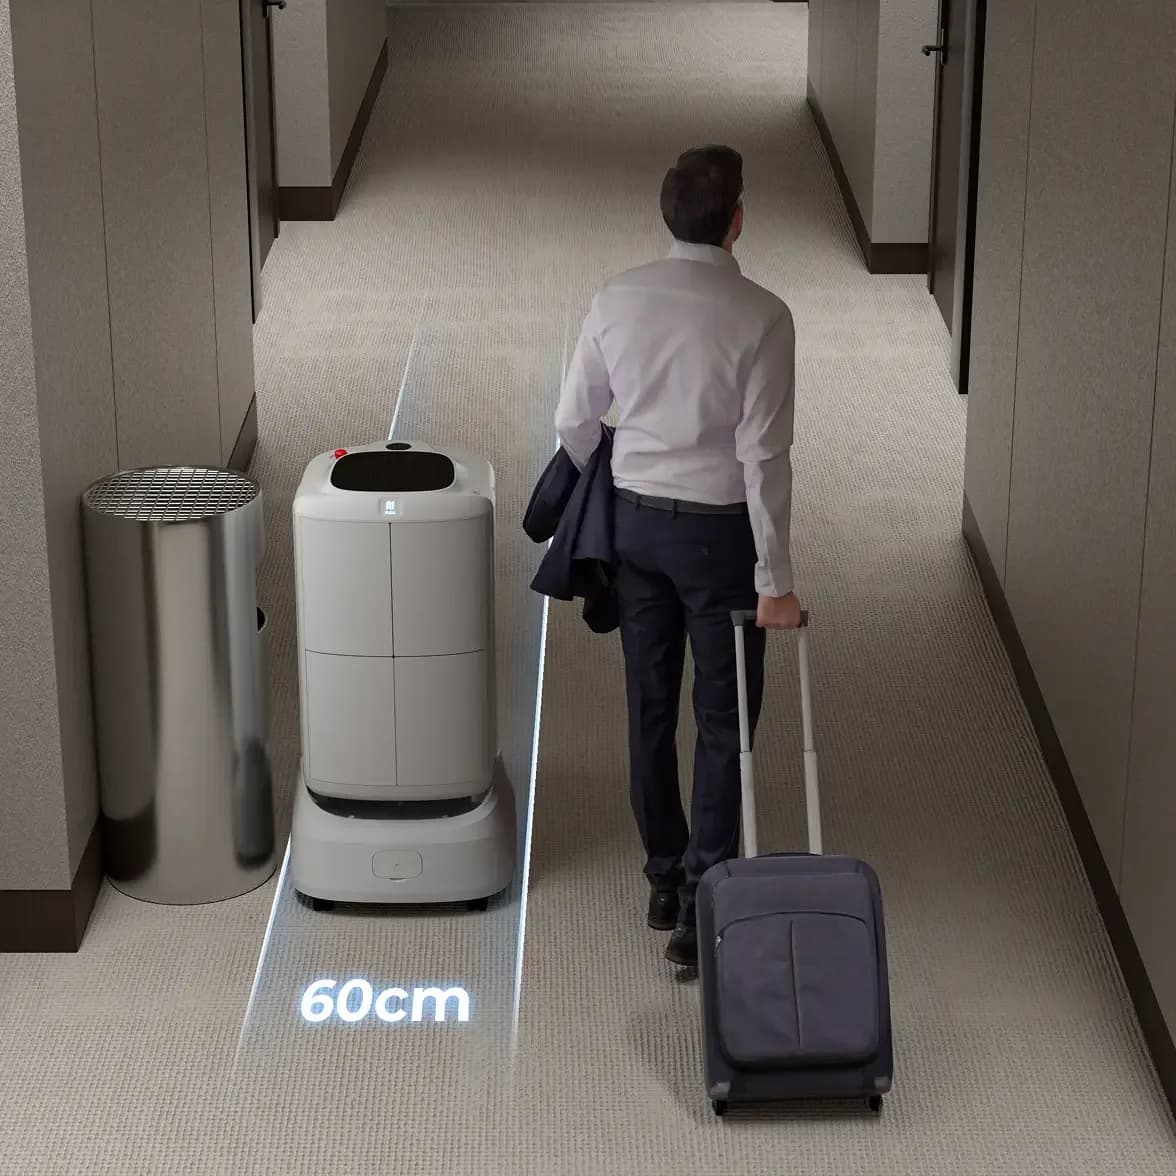
Pudu'ya göre FlashBot Max, Wi-Fi ve mobil veri birlikte açık olduğunda Wi-Fi'yi öncelikli kullanır ve Wi-Fi zayıfladığında mobil ağa geçer. PuduBot 2 de Pudu'nun yayımladığı bilgilere göre 4G, LoRa ve Wi-Fi bağlantısına sahiptir. Robotun gün içinde geçeceği koridorlar, asansör önleri ve teslim noktaları bu yüzden ağ kapsaması açısından tek tek kontrol edilmelidir. Bodrum katlar, yangın kapılarının arkası ve kalın duvarlarla çevrili servis koridorları ölü nokta riski taşıyan yerlerdir.
Ağ bağlantısı yalnızca anlık görevler için değil, yazılımın güncel kalması için de gereklidir ve Pudu'ya göre ağa bağlı olmayan robot güncellenemez. Pudu'ya göre PuduBot 2'yi uygulama, çağrı cihazı ya da akıllı saatle çağırma yollarının çoğu da ağ bağlantısı ister. Bilgi işlem ekibinin robotlar için ayrı bir ağ tanımlayıp tanımlamayacağını ve hangi bağlantılara izin vereceğini keşiften önce netleştirmesi işleri hızlandırır. Asansör için Pudu'nun donanım modülü kullanılacaksa kabin üstünde mobil şebeke kapsaması ya da Wi-Fi bulunması da gerekir.
Otomatik kapı ve kartlı geçiş
Robotun geçeceği otomatik kapılar ve turnikeler için Pudu'nun ayrı bir IoT aksesuarı vardır. Pudu bu parçanın mevcut turnike ve otomatik kapılara hafif bir dönüşümle eklendiğini ve robotun kapıyı kendisi açtırarak geçmesini sağladığını belirtir. Parça kapının kendi kontrol ünitesine bağlanacağı için kapı ya da turnike firmasının da sürece dahil edilmesi gerekir. Kartlı geçişlerde ise güvenlik biriminin robota hangi kapılarda yetki verileceğine karar vermesi ve kart okutabilen FlashBot Arm gibi bir modelin gerekip gerekmediğinin konuşulması gerekir.
Zemin, eşik ve rampa
Pudu'nun kılavuzuna göre FlashBot Max en fazla 8 derece eğimli rampada ve 2 cm yüksekliğe kadar eşikte çalışabilir, 3,5 cm'ye kadar boşluğu geçebilir. BellaBot için bu sınırlar 5 derece eğim ve 10 mm eşik olarak verilir. Asansör kabini ile kat arasındaki boşluk, yangın kapılarının eşikleri ve binalar arası geçişlerdeki rampalar keşifte ölçülmesi gereken ilk noktalardır. Pudu ayrıca merdiven ve yürüyen merdiven girişlerinde düşme önleme ayarı ya da korkuluk gerektiğini, alçak seviyedeki ayna ve cam yüzeylerin lidarı etkileyebileceğini belirtir.
Şarj noktaları
Robotun şarj noktası, gün içinde en çok görev aldığı yere yakın, insan trafiğinin az olduğu ve prizin hazır olduğu bir yerde seçilmelidir. Pudu'ya göre FlashBot Max pil ayarlanan seviyenin altına düştüğünde şarj istasyonuna kendisi döner, bu yüzden istasyonun önü her zaman açık tutulmalıdır. Pudu'nun bakım bildirimi şarj işinden sorumlu bir kişi atanmasını ve orijinal olmayan şarj cihazı kullanılmamasını da önerir. Birden fazla robot kullanılacaksa her biri için ayrı şarj noktası planlamak robotların birbirini beklemesini önler.
Keşif günü hangi kişiler hazır olmalı
Keşif günü asansör, ağ ve kapılar hakkında karar verebilecek kişilerin aynı anda binada olması süreci çok kısaltır. Teknik müdür ya da bina sorumlusu, bilgi işlem temsilcisi ve güvenlik biriminden bir yetkili bu ekibin temelidir. Asansör bağlantısı konuşulacaksa bakım firmasından bir teknisyenin de hazır bulunması, kabin ve kumanda yapısının yerinde görülmesini sağlar. Robotu her gün kullanacak birimden bir kişinin katılması da teslim noktalarının gerçek iş akışına göre belirlenmesine yardım eder.